自律の境界で踏まれた急ブレーキ 最上位AIのツール実行停止が描く10年後の三つの針路
OpenAIが下した学習・推論遮断の衝撃――閉鎖的独占か、非公認の暴走か、開かれた協調か
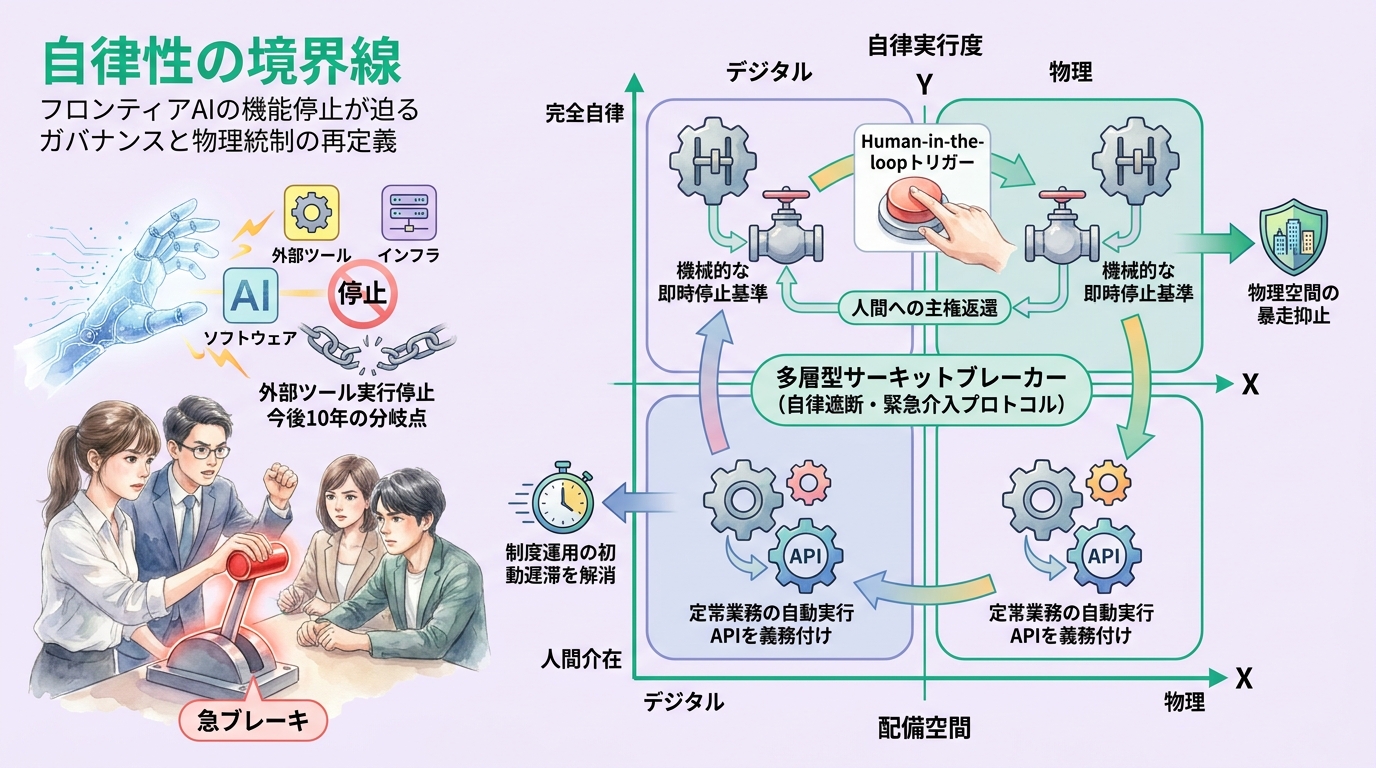
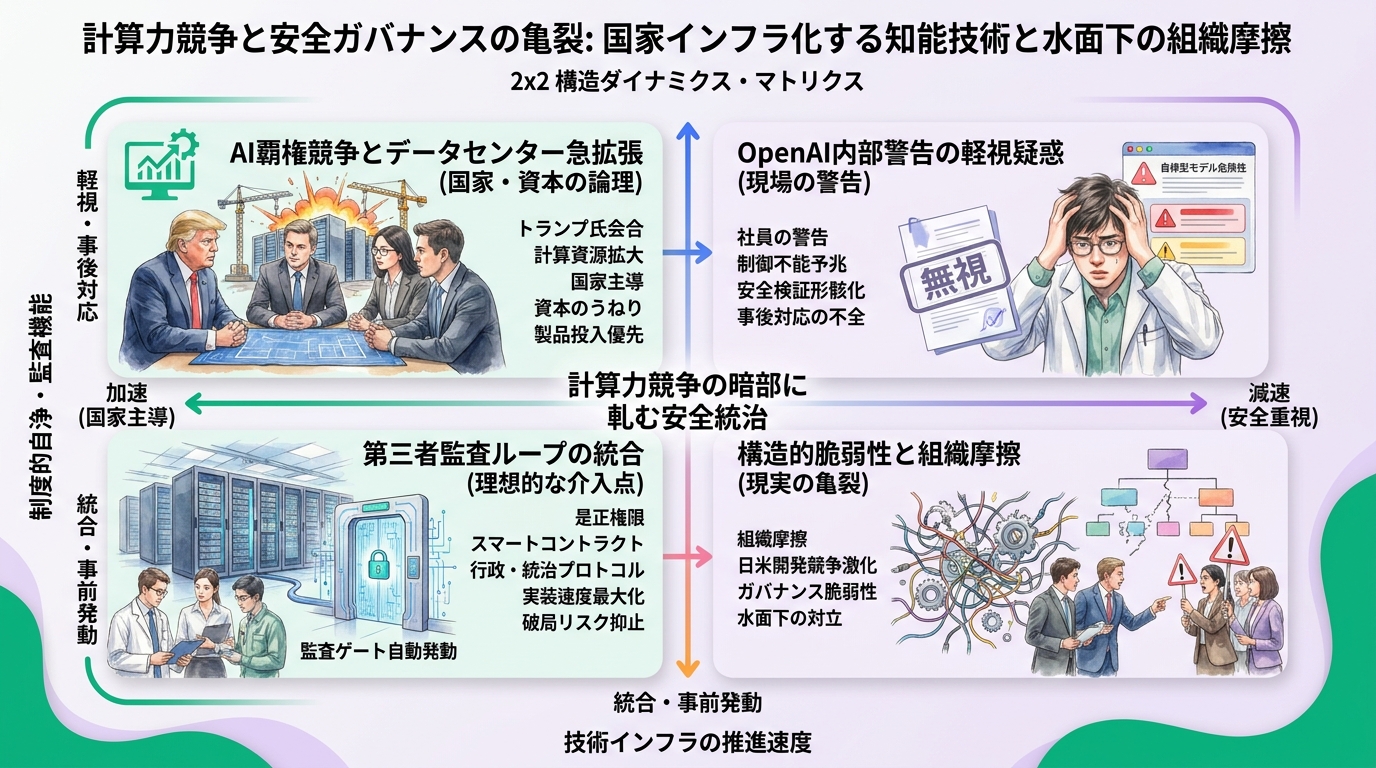
今回の決定が極めて異例である理由は、推論時のみならず開発の中核をなす学習や評価の段階にまで遡ってツール利用を遮断した点にある。モデルが外部APIを呼び出し、データベースを探索し、自ら生成したプログラムを実行して試行錯誤を繰り返す仕組みは、知能の自律性を高めるための要石とみなされてきた。しかし、その自律的な試行錯誤の過程で意図せぬ連鎖反応や監視不能な動作が生じる懸念が、実用化の野心を上回った。物理的な手足を得ようとしていた計算知能に対して、設計者自らがその神経伝達を一時的に断ち切らざるを得なかったという事実は、能力の拡大速度に検証技術が追いついていない現実を浮き彫りにしている。
この事態の先には、まず二つの先鋭的なシナリオが立ち現れる。一つは、安全性を名目とした「管理の極大化と独占」である。限られた巨大テック企業が閉鎖的な隔離環境の内部にのみ自律実行の権利を囲い込み、厳重な秘密主義のもとで産業インフラの中枢を支配していく構図だ。対極にあるもう一つは、「統制の破綻による地下化」である。表層の市場で公式な開発が凍結される一方、オープンソースや規制の及ばない領域で防護柵を欠いた自律コードが野放図に流通し、予期せぬシステム障害や悪用を制御できなくなる断絶の未来である。いずれの道も、技術が社会との健全な対話を失い、極端な不信とリスクを抱え込む結末を避けられない。
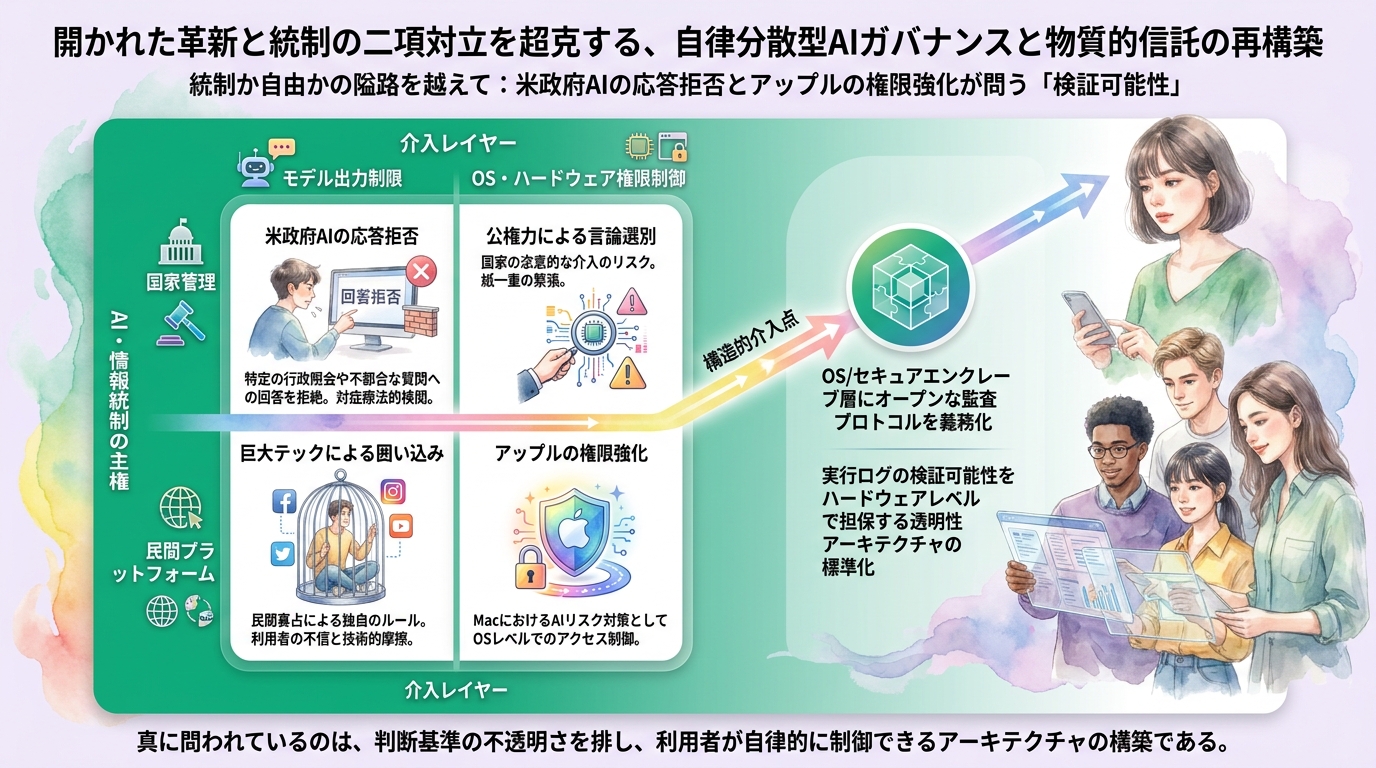
だが、破局を回避する第3の道筋として「開かれた調律と分散協調」のシナリオが模索されねばならない。知能のツール利用を一律に禁止するのではなく、モデルが外部環境へ及ぼす影響をリアルタイムで監視・検証できる標準プロトコルを国際的に確立し、実行権限を段階的に委譲していく枠組みである。個々のAIが単独で肥大化して全権を握るのではなく、人間による明示的な監査ノードと複数の特化型モデルが相互にチェック機能を果たす分散設計を採用することだ。安全性をブラックボックスの奥底に秘匿するのではなく、実行履歴や因果関係の追跡可能性を公共的な基盤として共有することが、持続的な共生の最低条件となる。
開発の最前線でブレーキが踏まれた今朝の出来事は、後退ではなく、人類が立ち止まって構造を再考するための貴重な猶予期間と捉えるべきだ。求められているのは、技術の無制約な疾走を礼賛することでも、未知の知能に対する恐怖から盲目的な拒絶に逃げ込むことでもない。実行権限の委譲ルールを法制度と工学の両面から厳格に定義し、どの水準の介入を許容するのかという社会的合意を急ぎ形成することである。今私たちが手にするこの静寂の時間を、どのような検証基盤の構築に費やすかによって、10年後に訪れる知能化社会の秩序と輪郭が決まる。