四肢の歩行コードが語る重工業の変容、米AI基盤と融合する鉄の身体
川崎重工が搭乗型ロボットにエヌビディア基盤を採用、加速するフィジカルAIの実装競争
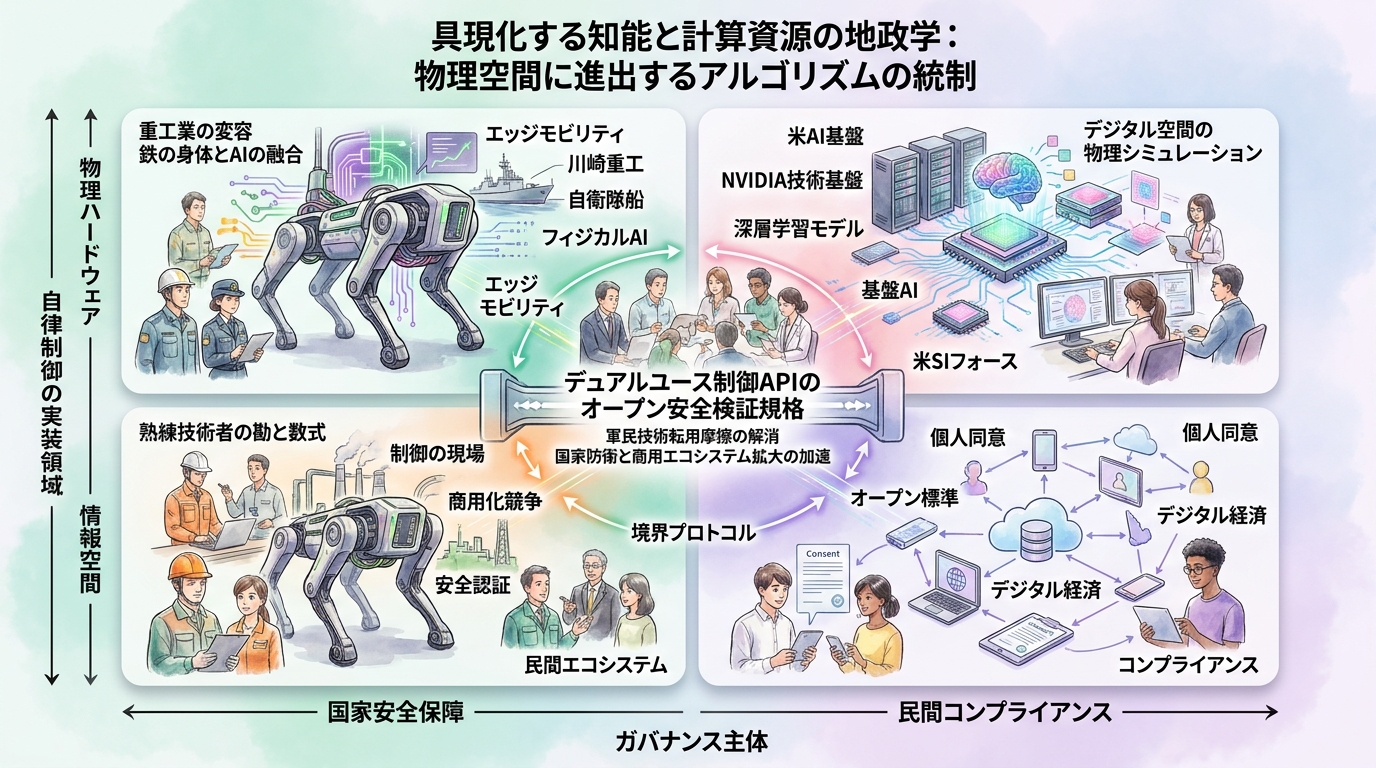
アクチュエータの細やかな作動音とともに、四本の金属脚が床面を捉えて体重を分散させる。川崎重工が商用化を目指す搭乗型四足歩行ロボットの足元では、路面の段差や傾斜、搭乗者の体重移動によって生じる微細な荷重変化がミリ秒単位で検知され、各関節の角度が補正されている。かつて制御技術者が力学方程式と無数の試行錯誤を通じて丹念に書き下ろしていた歩行アルゴリズムは今、エヌビディアが提供するロボティクス向け基盤の仮想空間上で、膨大な歩行試行を経て鍛え上げられた学習モデルへと置き換わりつつある。無機質な金属の骨格でありながら、突発的な外乱に対して柔軟に踏みとどまるその挙動は、物理環境の制約をリアルタイムで解釈し続ける高度な計算処理の賜物である。
この制御コードの変貌は、一企業の製品開発という枠組みを越え、日本の重機製造と米シリコンバレーの計算資源が結節する現場の実態を映し出している。エヌビディアが展開する物理シミュレーション環境は、重力や摩擦係数を忠実に再現した仮想空間内で、ロボットに数億回もの転倒と歩行を反復学習させる。現実の試作機を破損させながら年単位の時間を費やしていた試作・検証工程は、クラウド上のGPUクラスタによって数週間単位にまで短縮される。日本のものづくりが培ってきた強靭な車体構造や高精度な油圧・アクチュエータの機構が、米製AI基盤の持つ圧倒的な計算力と結びつくことで、これまで研究室にとどまりがちだった複雑な脚式移動機構が、商用プロダクトとしての開発速度を獲得し始めた。
背景には、産業構造と地政学的な優位性が絡み合うフィジカルAIの実装競争がある。テキストや画像を処理する情報空間のAIから、物理的な実体を持って現実世界に働きかける知能へと開発の重点が移る中、重機、物流、保守点検などの産業現場が次なる主戦場に浮上した。米国勢は高性能半導体からシミュレータ、基礎モデルに至る垂直統合型のプラットフォームを構築し、機械メーカー各社を自らのエコシステムへ組み込む戦略を推進している。少子高齢化に伴う現場の人手不足や災害対応の高度化に直面する日本の重工業にとっても、開発期間を大幅に圧縮できる基盤の導入は合理的な判断であり、機械の頭脳を握る海外巨大ITと、現場の物理的インターフェースを担う製造業との力学が鮮明になっている。
巨大な技術基盤の再編がもたらす変化は、やがて険しい山間部のインフラ点検や、瓦礫が散乱する被災現場で作業に当たる人々の身体へと直接的に還元される。装輪車や装軌車では侵入できない急斜面や不整地において、搭乗者の操作を汲み取りながら自律的にバランスを保ち、悪路を踏破する四足歩行モビリティは、過酷な現場における人間の活動領域を拡張する現実の手段となる。搭乗者が傾けたレバーの入力値は、半導体チップと仮想環境の試行錯誤が導き出したトルク配分へと変換され、大地を力強く蹴り出す。重厚な鉄の産業が培ったハードウェアと、最先端の計算知能が交差する足元から、過酷な現実空間を切り拓く新たな産業の歩行が始まっている。