BOROSILICATE SPHERE OPTICS // FOV 110°
DEA WAVE PROPULSION + MHD STEERING
WebGPU Fluid & Optical Sim EPI-MESOPELAGIC ZONE

WADATSUMI-01 綿津見一号

次世代バイオミメティック深海探査ドローン — 波動フィン推進&水中光学シミュレーション

DEPTH 240 m
PRESSURE 25.0 ATM
SPEED 3.8 kt
60 FPS 65.5K PTCL
scuba_diving 水深 (DEPTH) 240m
企画・設計詳細へ arrow_downward
CONCEPT & INDUSTRIAL DESIGN SHEET

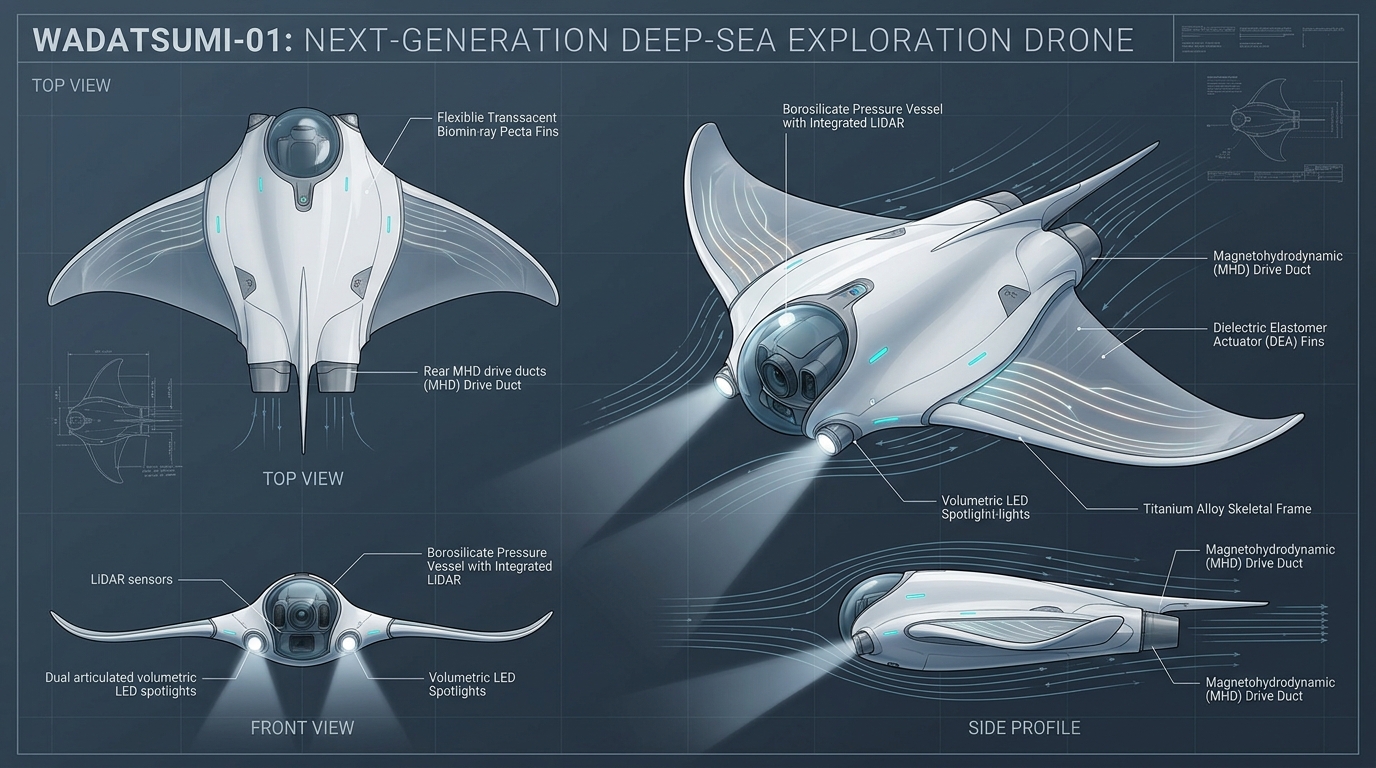
WADATSUMI-01(綿津見一号)設計図面

WADATSUMI-01 Orthographic Blueprint

01 // ORTHOGRAPHIC ENGINEERING BLUEPRINT

中央に高純度ボロシリケイト(ホウケイ酸)完全球体耐圧ガラスコアを配し、左右に誘電エラストマー人工筋肉(DEA)による半透明の波動フィン、後方に可動部ゼロのMHD(磁気流体)ウォータージェット推進ダクトを統合。

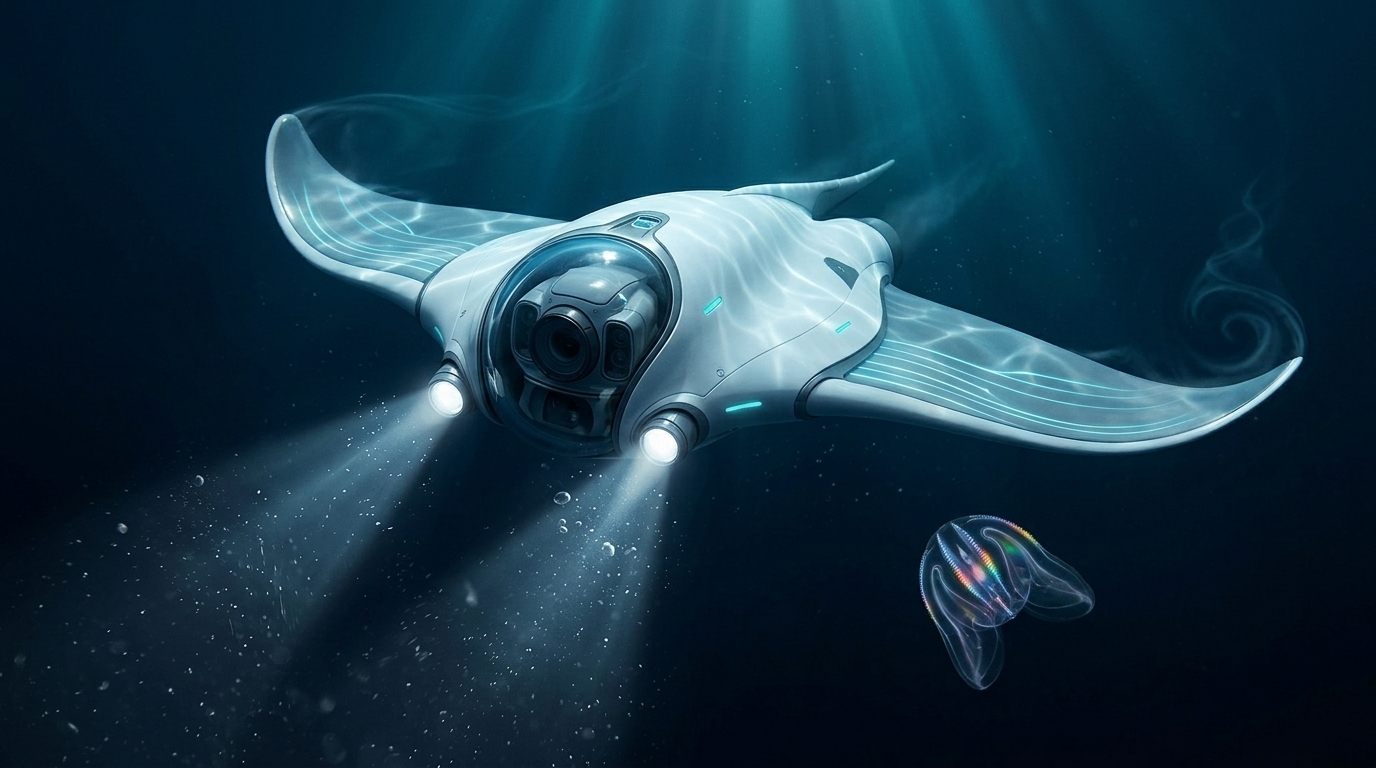
WADATSUMI-01 Underwater Concept

02 // IN-SITU HYDRODYNAMIC & OPTICAL RENDER

海面からの光条(God Rays)と機体表面のコースティクス、チンダル散乱を描き出す2基の狭角スポットライト、そして波動フィンが水を撫でることで生まれる穏やかな翼端渦(Vortex Wake)。

SILENT BIOMIMETIC FIN

プロペラ乱流で海底の泥(マリンスノー)を巻き上げたり脆弱なクラゲを傷つけることなく、エイのように滑らかな波動で無音潜航します。

BOROSILICATE GLASS CORE

水圧が増すほど自己圧縮応力で強度が高まるホウケイ酸ガラス球を採用。「1人称カメラモード」ではこのガラス球内部からの視界を体験できます。

BIO-RESONANCE OPTICS

深海生物の網膜を焼く強光を避け、狭角スポットライトのチンダル散乱制御と、生物発光に共鳴する波長可変パルス照明を搭載しています。

CONCEPTUAL HARDWARE & WEBGPU SIMULATION

深海を「かき乱さず」に寄り添う、
新しい探査機のカタチ。

従来のスクリュー推進式ROV(遠隔操作型無人探査機)は、近づくだけで海底の微細な堆積物を巻き上げて視界を奪い、強い乱流と機械ノイズでクシクラゲなどの繊細な深海生物を壊してしまいがちでした。 『WADATSUMI-01(綿津見一号)』は、深海の静寂と水流そのものに溶け込むために企画・視覚化された次世代のバイオミメティック深海探査ドローンです。

WADATSUMI-01 三面図ブループリント
STEP 01 // HARDWARE ARCHITECTURE

三面図ブループリント&機構設計

中央の完全球体ボロシリケイト耐圧殻(水深6,000m・600気圧対応)をコアとし、左右に広がる誘電エラストマー人工筋肉(DEA)フィンが滑らかな正弦波を描いて推進。後部には電極間のローレンツ力で海水を静かに噴出するMHD(磁気流体)ダクトを2基備えています。

MAX DEPTH 6,000 m
ACOUSTIC NOISE < 18 dB
WINGSPAN 2.40 m
WADATSUMI-01 水中光学コンセプト
STEP 02 // UNDERWATER OPTICS & FLUIDS

水のリアリティを極めるWebGPU表現

水中の「らしさ」を決定づけるのは、単なる青い背景ではなく光の散乱と流体の粘性です。海面からのボリューメトリックな光条(God Rays)、白い機体の上を這うコースティクス(集光模様)、スポットライトの光束内だけで強く煌めく65,536粒のマリンスノー(チンダル現象・前方ミー散乱)、そしてヒレの先端から渦を巻いて流れる翼端渦をWGSLシェーダーで一貫して再現しています。

COMPUTE PARTICLES 65,536
FLUID FIELD 3D Curl + Wake
OPTICAL SHADER Mie + Caustics