先端研究から起こす、日刊プロトタイプ手帖
寝具になじむ柔らかな添え腕
Friction-Aware Continuum Care Arm
ベッドサイドの木と金属の台座から、柔らかなニットをまとった一本の腕が静かに伸びます。シーツや衣類にふれながら、その摩擦の引っかかりを先回りしてほどくことで、高齢者の腕や足を驚くほど滑らかに支え上げます。介助する人の腰の負担と、支えられる人の肌への緊張を同時に和らげる、寝室に溶け込む介助の道具です。
01 / RESEARCH SEED
土台となる研究と原理
線形相補性問題による柔軟機構の外部摩擦予測
arXiv (cs.RO) · 2026-11-13
Modeling the Frictional Contact of Continuum Robots with Environments through Linear Complementarity Problem
ゾウの鼻のようにしなやかに曲がる「連続体ロボット」は、硬い関節を持たないため人のそばでも安全に働ける可能性を秘めています。しかし、布や机などの環境にふれながら動くとき、動き出しの静止摩擦や、往復時のヒステリシス(力の遅れやズレ)が原因で、突然カクッと跳ねるような不安定な動きが起きやすい課題がありました。従来の数理モデルはロボット内部の摩擦しか十分に扱えず、外の物体とこすれ合う複雑な挙動を捉えきれませんでした。本研究では、クーロン摩擦の条件を「線形相補性問題(LCP)」という数理枠組みで定式化することで、外部環境と接触した際の静止摩擦や動作履歴による遅れを正確に予測できるモデルを構築し、環境にふれながらでも滑らかに軌道を制御する道を開きました。
02 / SOCIAL CONTEXT
肌と寝具が擦れ合う介助の現場
在宅介護や回復期のリハビリの場では、寝ている人の腕や足を少し持ち上げて着替えを手伝ったり、クッションを差し込んで体圧を逃がしたりする細かな作業が毎日繰り返されます。人の腕や足は一本でも数キロの重さがあり、中腰のまま片手で支え続けることは、介護者の腰や手首に深い疲労を蓄積させます。一方で、従来の硬い多関節ロボットアームは見た目の威圧感が大きく、柔らかい布団や衣類に押し当たったときに不意に引っかかり、高齢者の薄い皮膚に不快な引きつれや擦過傷を与えてしまう恐れがありました。ベッドの上という柔らかく不規則な環境では、周囲の布地や身体と自然にすれ違いながら、力みなく寄り添う動きが求められています。
布団や肌とふれ合いながらも、引っかかりなく腕や足を支えられるか。
03 / PROTOTYPE
静止摩擦を見越して滑る、一本の布製脊椎
円筒形の小さな台座から伸びるのは、金属の関節を排したしなやかな連続体アームです。内部には樹脂製の柔軟な背骨と四本の高強度ワイヤーが通り、外側は家庭用洗濯もできる温かな灰色の立体編みニットで覆われています。このアームがシーツやパジャマにふれながら動き出す際、内蔵の制御器が線形相補性問題に基づく摩擦モデルを常に計算し、動き出しの静止摩擦や折り返し時の遅れを先読みしてワイヤー張力を微調整します。その結果、布地の上を滑るときも不意に跳ねることなく、人の手がそっと差し込まれるような一定のリズムを保ちます。先端の柔らかな三日月形の受け皿は、持ち上げたい手首やふくらはぎの下へ静かに潜り込み、着替えや清拭、穏やかな可動域訓練を支えます。操作は台座のタモ材のリングを軽く回すだけと直感的で、触れれば即座に力が抜ける安心感を備えています。
- 主要素材 / Material
- 梨地アルマイト処理アルミニウム台座、オイル仕上げタモ材操作リング、着脱式3Dニット外装、PEEK樹脂製柔軟脊椎、医療用マットシリコーン先端パッド
- 機構・技術 / System
- 4系統ダイニーマ腱駆動連続体機構、LCP外部摩擦・ヒステリシス補償制御、外装歪み・接触圧分散センシング
- 外形寸法 / Dimensions
- 台座 直径240 × 高さ90 mm / 伸長アーム長 約680 mm(先端パッド幅 110 mm)/ 総重量 約4.5 kg
- 振る舞い / Behavior
- 木製リングの回転で高さと角度を穏やかに指示。接触負荷が閾値を超えると即座に脱力し、待機時は台座周囲へ静かに巻き戻る
- 想定現場 / Field
- 在宅介護の寝室サイドテーブル、リハビリテーション室の訓練台、療養型施設のベッドサイド
04 / INDUSTRIAL SKETCHES
造形と機構の5図版(FIG. 01 – FIG. 05)
図版クリックで拡大表示
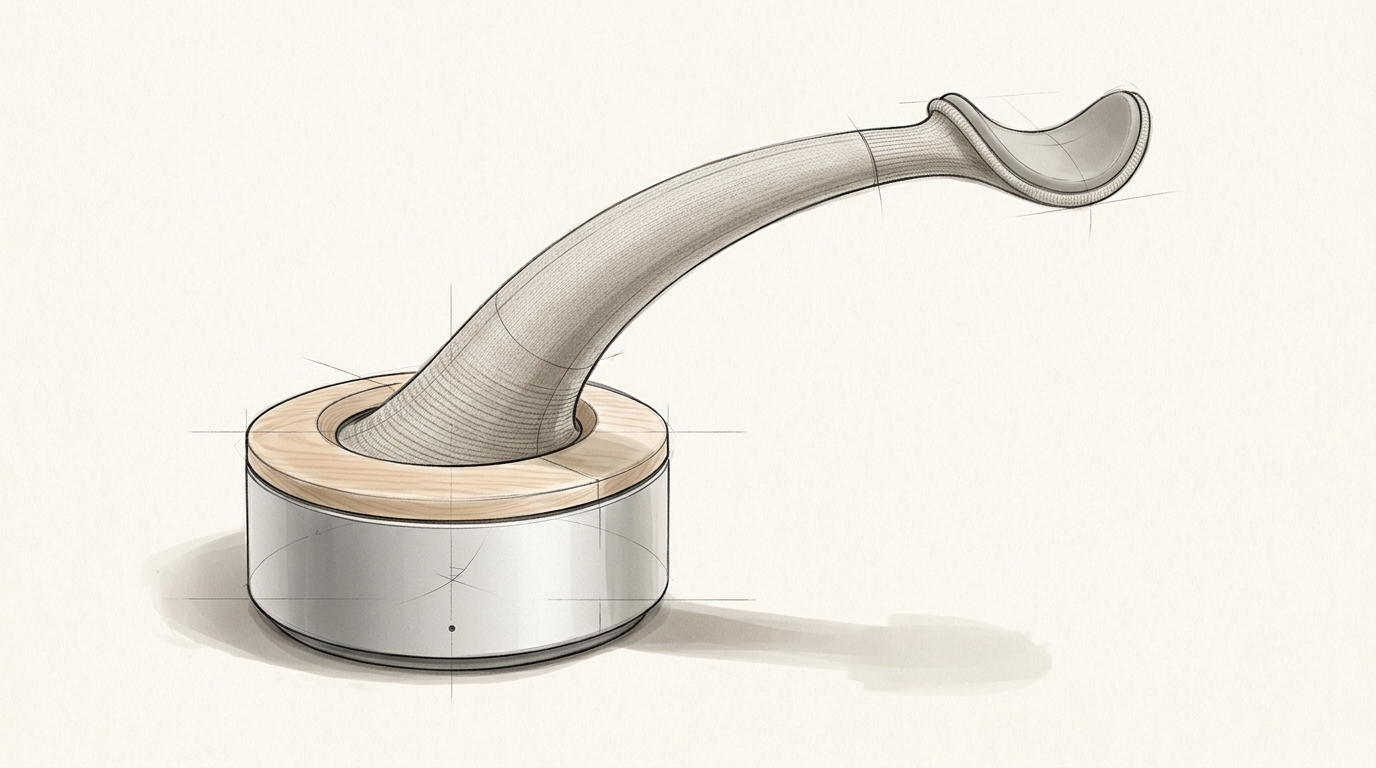
木とニットが織りなす一本の佇まい
機械的な関節の継ぎ目を隠すのではなく、一枚の立体編みニットで背骨全体を包み込むことで、寝室に置いても威圧感のない家具のような輪郭をつくりました。台座の梨地アルミとタモ材のリングは重心を低く見せるだけでなく、指先で自然に回せる操作部として機能し、柔らかな曲線を描くアームの先端は静かに開かれた手のひらのような形に整えています。
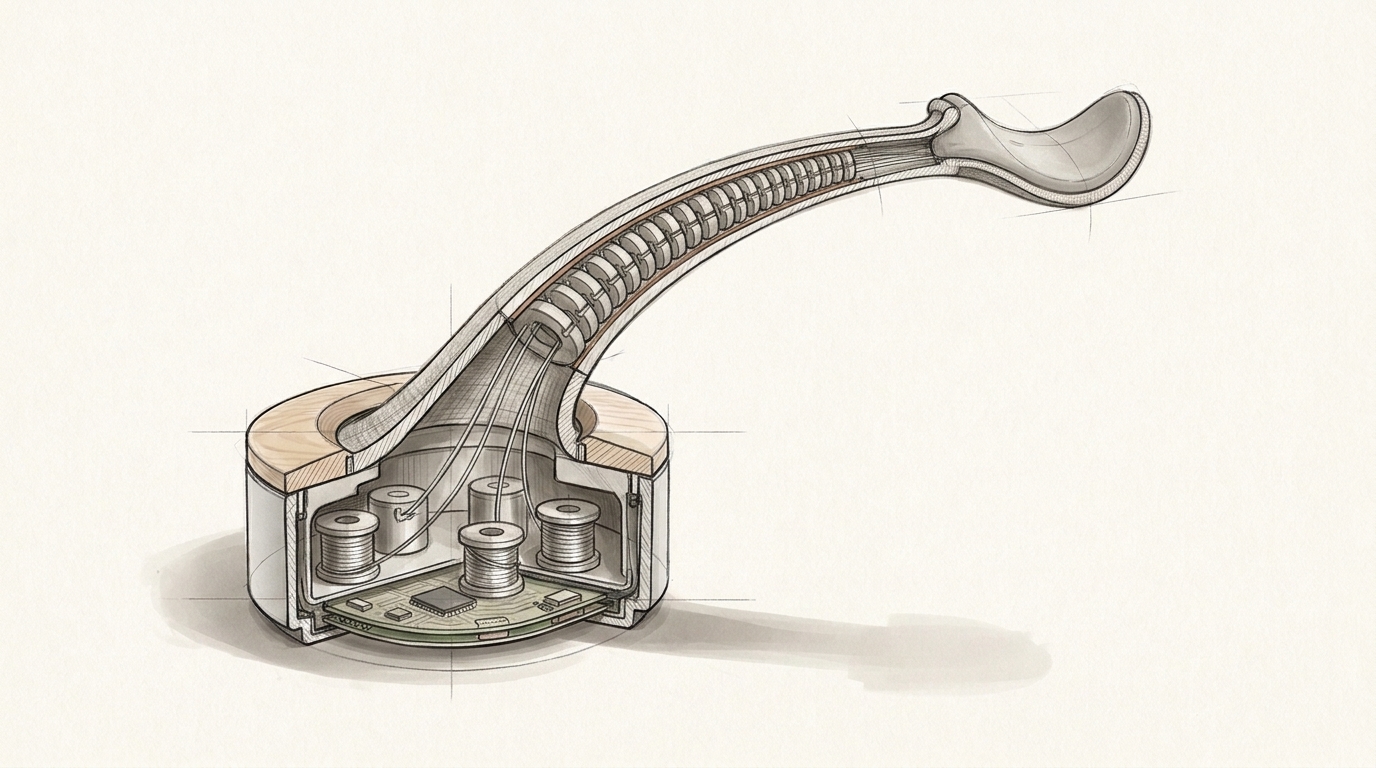
摩擦を読み解く腱駆動と柔軟脊椎
台座の内部には四本の高強度ワイヤーを静かに巻き取る薄型モーターと、接触時の静止摩擦や遅れを実時間で計算する制御基板を納めています。ニット外装の内側には、PEEK樹脂製の柔軟な円板が連なる背骨構造と、外表面のわずかな押し込みや擦れを感知する薄いセンサー層を配置し、外部環境との複雑な摩擦を繊細な張力制御へと変換します。
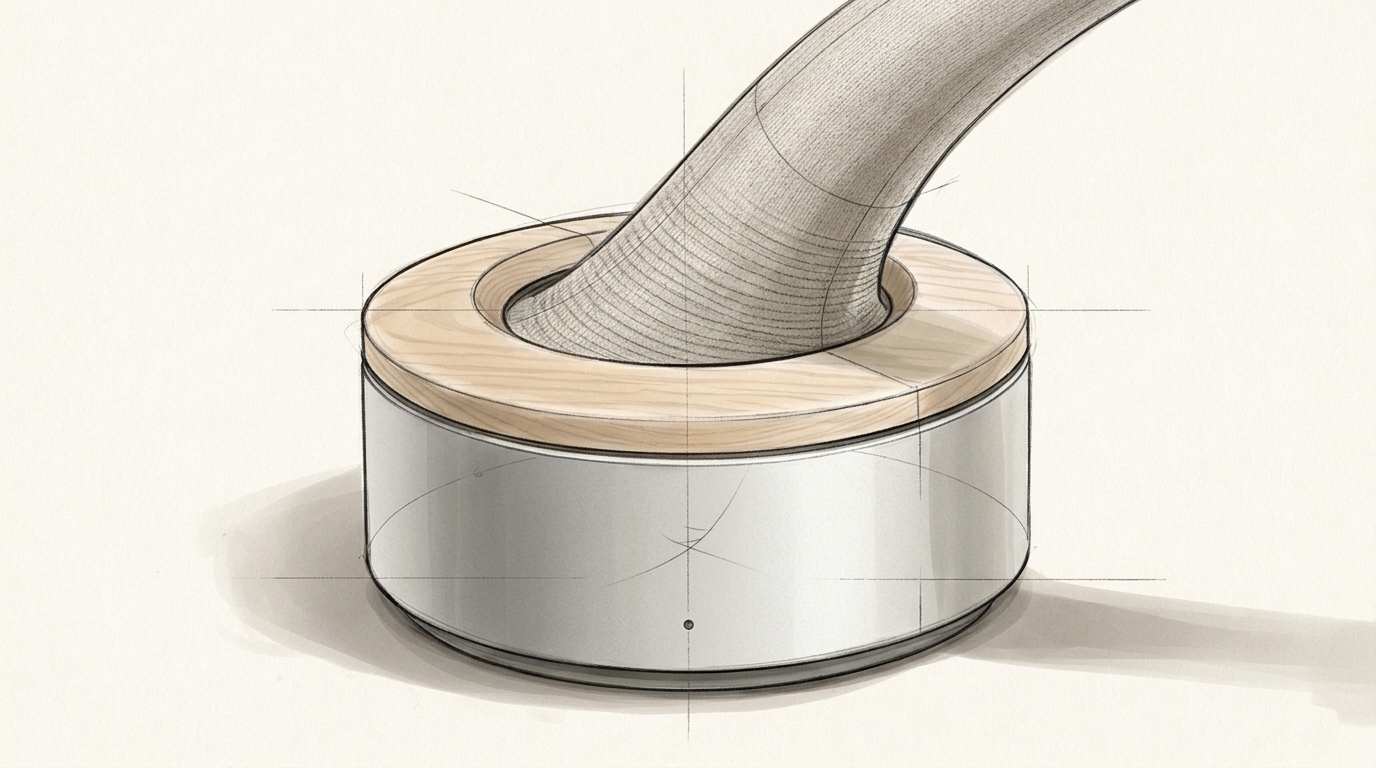
指先に馴染むタモ材と編み地の境界
人が直接ふれる部分はすべて、冷たさや硬さを感じさせない素材で統一しました。台座上部のタモ材のリングはわずかな面取りを施してあり、寝室でも手探りで穏やかに回転量を感じ取れます。そこから立ち上がる継ぎ目のない立体編みニットは、肌や寝具との過度な引っかかりを抑えつつ、汚れた際には靴下のように引き抜いて洗濯できる構造です。
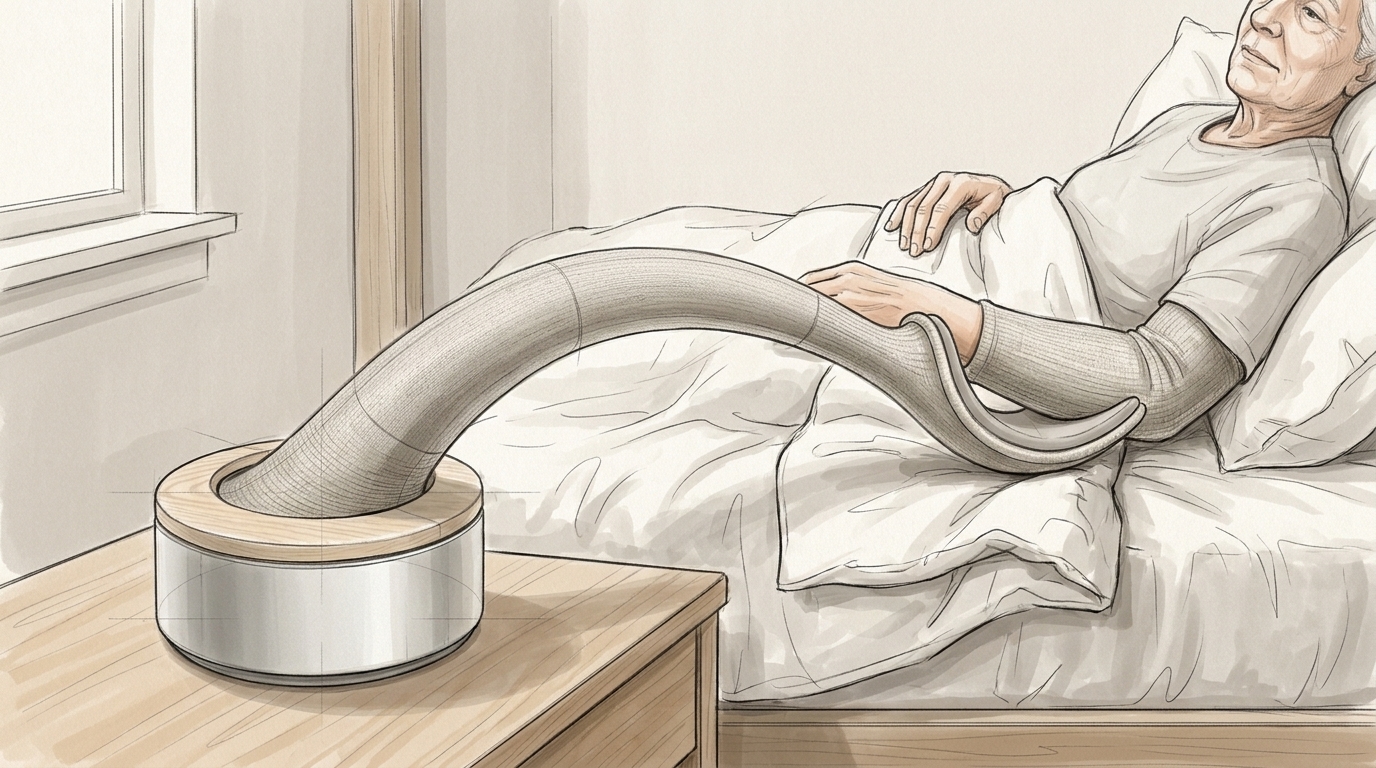
寝具の上を滑らかに這う介助の情景
ベッド脇の小机に置かれた台座から、アームが綿のシーツの上を撫でるように伸び、横たわる人の前腕をそっと下から支えています。シーツのしわやパジャマの袖口にふれても、静止摩擦による急な跳ね返りが起きないため、介助者は片手で腕を持ち上げ続ける負担から解放され、もう片方の手で着替えや清拭を落ち着いて行うことができます。
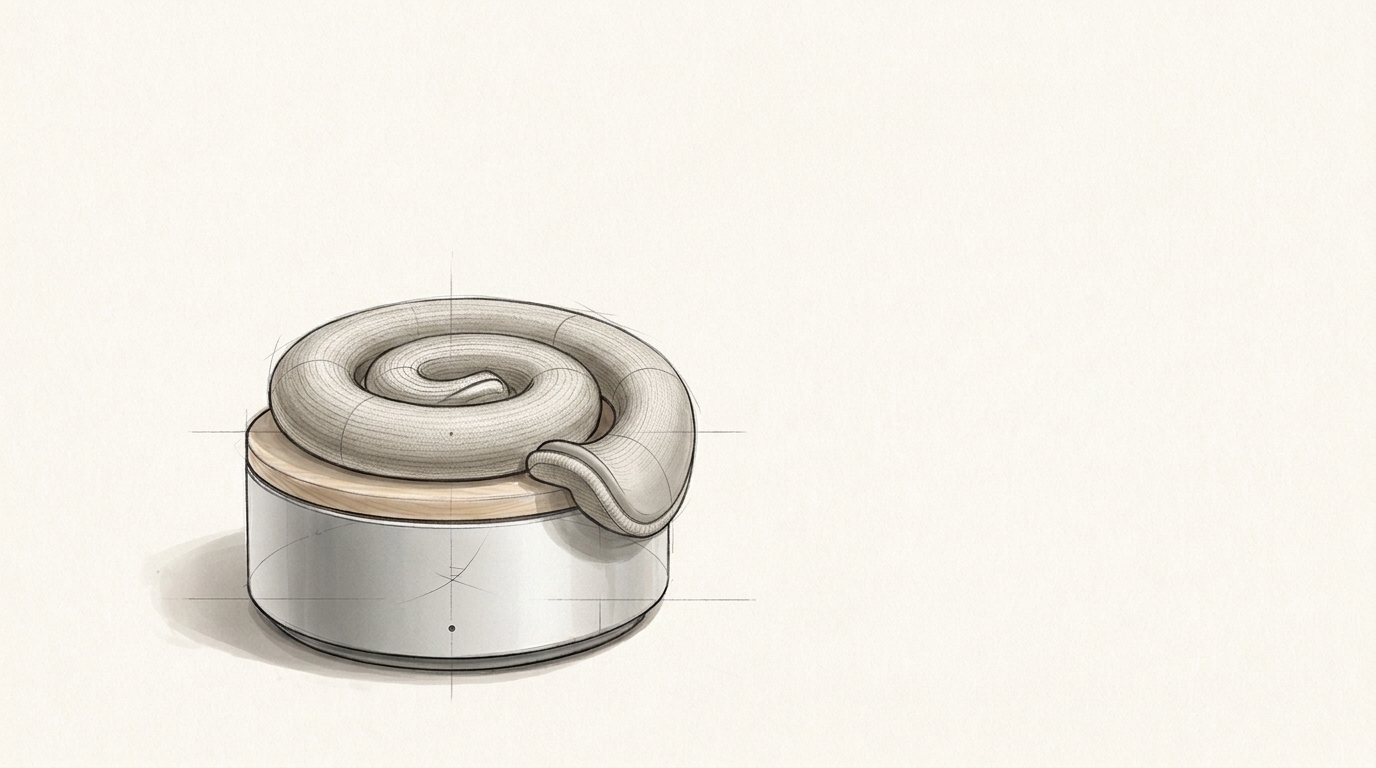
役割を終えて円環に収まる待機姿
使わない時間には、伸びていたアームが自身の腱駆動によってゆっくりと弧を描きながら引き戻され、タモ材のリングに沿うように台座の周囲へ円環状に巻き収まります。先端の三日月形パッドは台座側面のくぼみに磁石で静かに留まり、ベッドサイドではまるで小ぶりな陶器の器や照明器具のように、暮らしの景色のなかに穏やかに佇みます。
ARCHIVE · 6 標本
最新号・バックナンバー
 最新号
水路に添える触媒式の窒素生成筒
農林・水辺と生態系
荷重をうける薄層の断熱敷板
建築・住環境と気候
手もとを看る声の学習具
子ども向けAI教育・対話学習
軒先に届く声の巡回キオスク
地域生活・高齢者支援
表示中
寝具になじむ柔らかな添え腕
身体・医療と福祉
水圧で山折りに立つ無電源の止水敷居
防災・水理と避難の道具
先端の知と、日々の暮らしの輪郭をつなぐ。
最新の研究や論文を土台に、毎日ひとつずつ社会の道具を描き起こすインダストリアル・プロトタイプ手帖。